目次
背景
- ROS4HRIの仕組みで、
hri_person_manager(Mr. Potato algorithm)やPAL Robotics ARIといった、ROS4HRIのエコシステムを構成する要素を整理した - Alameda-Pineda, Addlesee, Hernández García他 (2024) “Socially Pertinent Robots in Gerontological Healthcare”(arXiv:2404.07560)は、これらの要素を組み合わせた実際のシステムを、高齢者介護施設で60人以上の患者・付添人を対象に検証した論文。ROS4HRIが実際の医療現場でどう使われているかの実例として、内容を整理する
論文の概要
- EUのHorizon 2020プロジェクト「SPRING」の成果として、フランス・パリのBroca老年医学デイケア病院で、会話可能な社会的ロボットを実際の患者・付添人に使ってもらい、受容性(Acceptability)とユーザビリティを検証した実証研究
- 著者は、SPRINGプロジェクトに参加する複数機関にまたがる44名(筆頭著者はAlameda-Pineda、Addlesee、Hernández García)
- 臨床試験として登録されており(NCT05089799)、フランスの倫理審査委員会(CPP Ouest II)・パリ大学の倫理委員会の承認を得て実施された
- arXivプレプリント(2404.07560)として公開された後、共著者Angus Addlesee氏のLinkedIn投稿によれば、International Journal of Social Roboticsに正式に掲載された
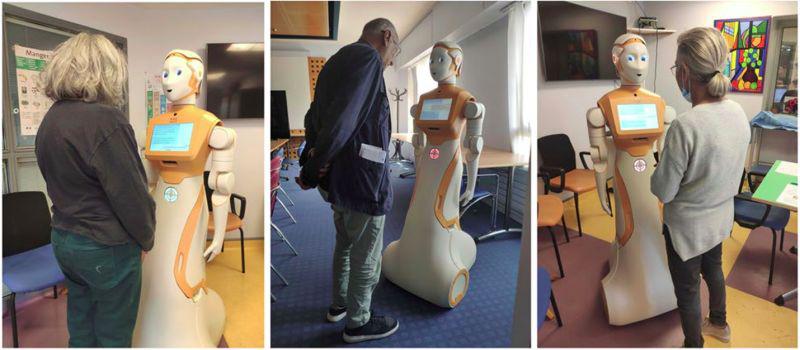
使用ロボット: PAL Robotics ARI
- 使用されたロボットは、PAL Robotics社のARI。ROS4HRIの仕組みで紹介した対応ロボットの1つ
- 身長1.65m、差動二輪駆動の移動ベース、タッチスクリーン付きの胴体、可動する腕、LCDの目を持つ表情豊かな頭部を備える
- センサーとして、胴体前面の4マイクアレイ、頭部のRGBカメラ、胸部・背面の180度魚眼カメラ2台を搭載する
システムアーキテクチャ: 8つのモジュール
- システム全体は、知覚系・行動系あわせて8つのモジュールで構成され、ROS 1 Noetic上で、52個のROSノードが170以上のトピック・アクションを介して通信する構成になっている
- 論文のFig. 2(アーキテクチャ全体図)を見ると、センサー(マイクアレイ・頭部カメラ・魚眼カメラ・RGB-Dカメラ)からアクチュエータ(スピーカー・モーター)まで、各モジュールがどう繋がっているかが一目で分かる
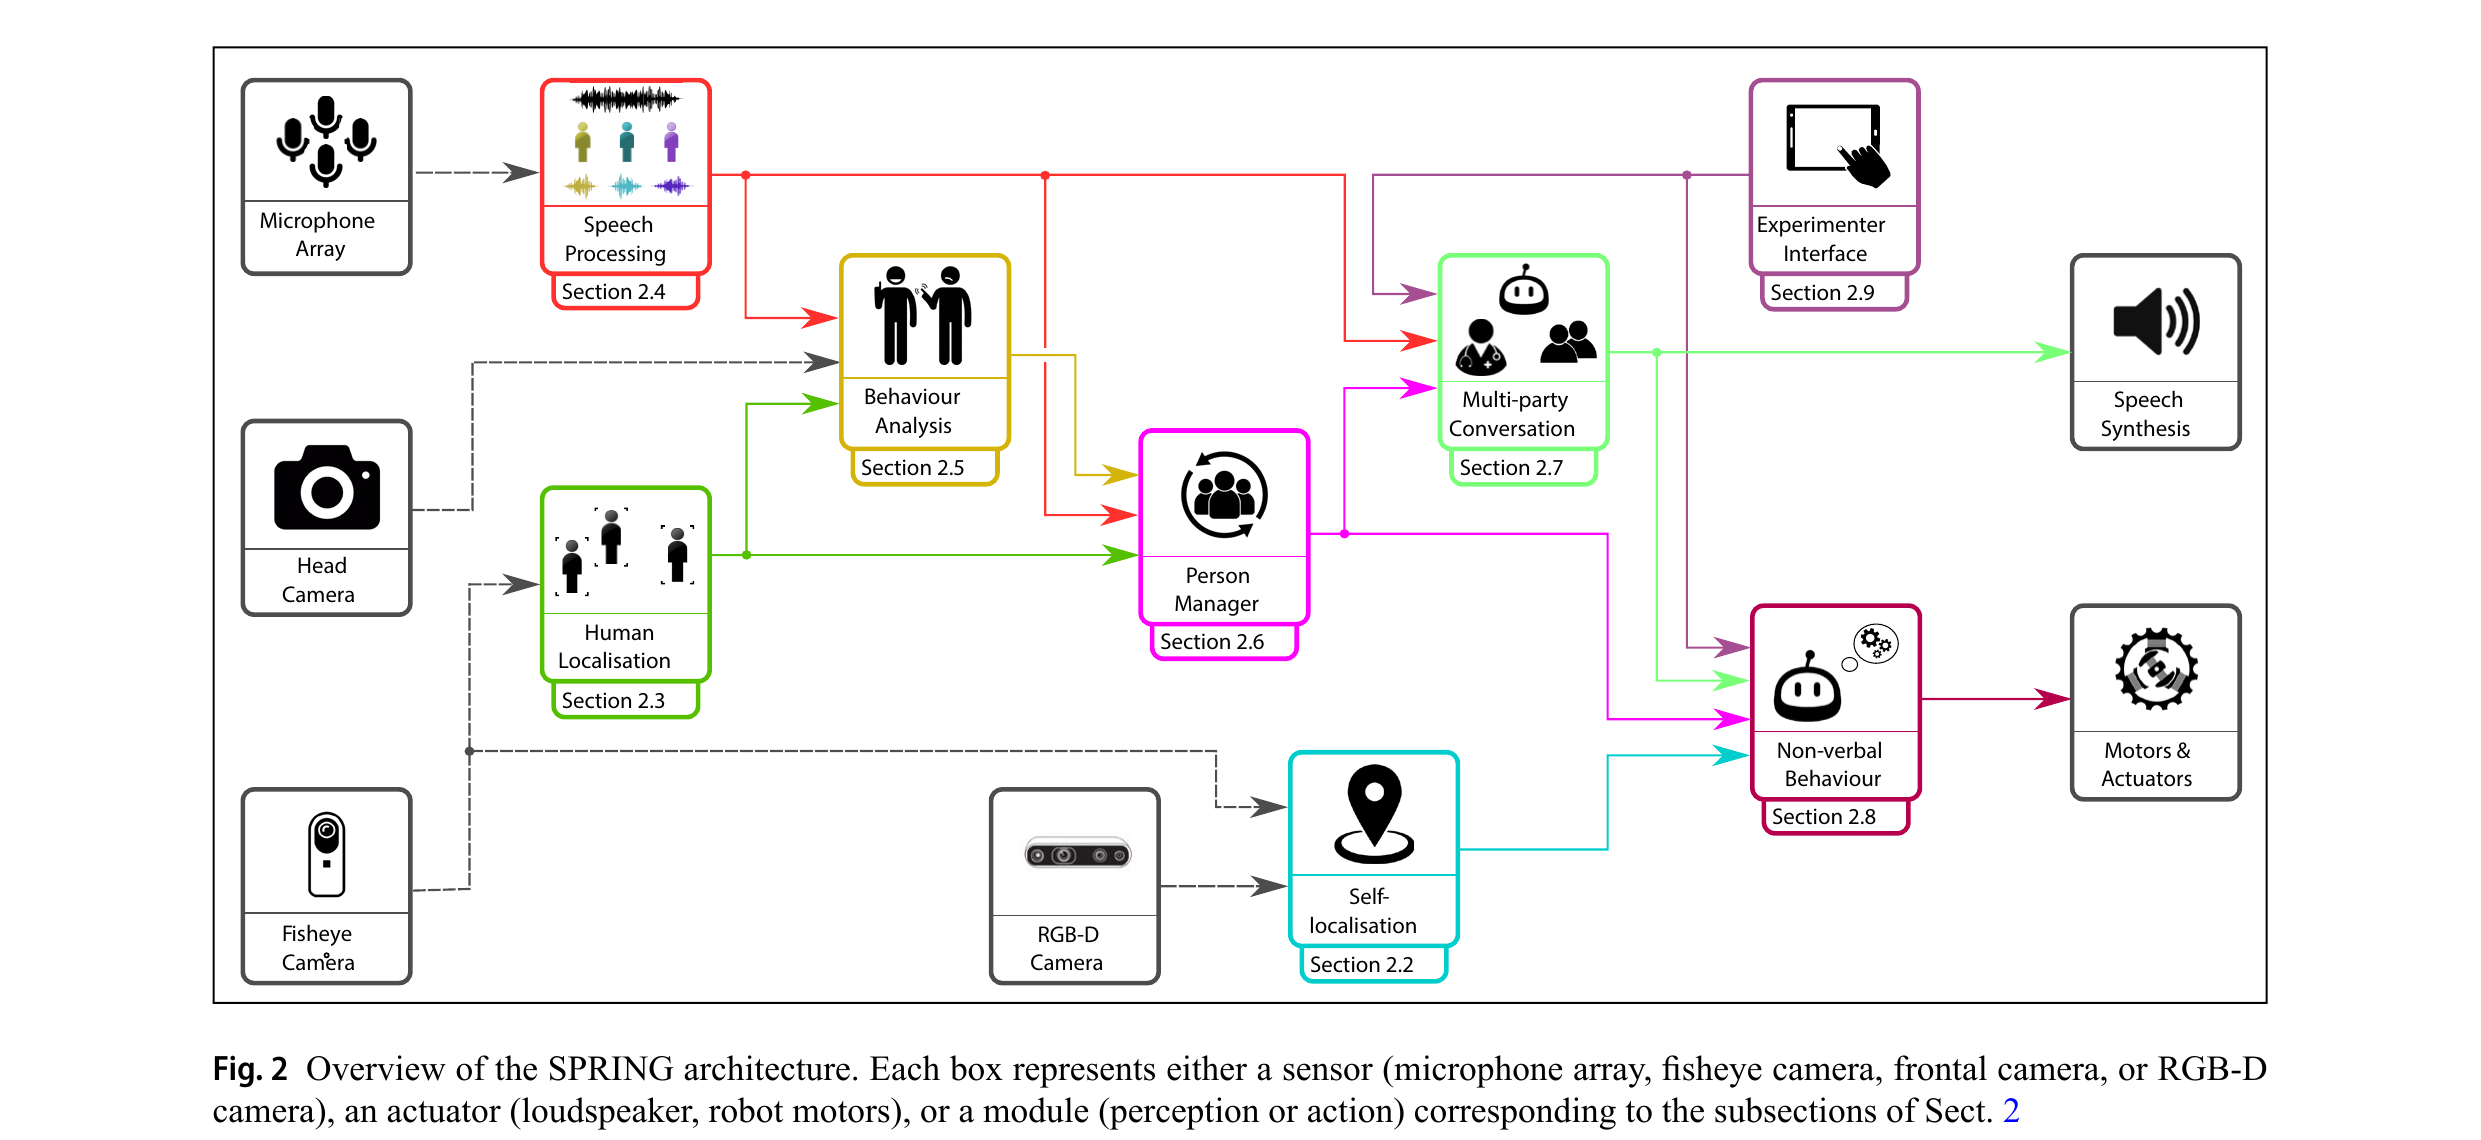
- マイクアレイ・頭部カメラ・魚眼カメラがSpeech Processing・Human Localisationに入り、そこからBehaviour Analysisを経てPerson Managerに集約される。RGB-DカメラはSelf-Localisation専用の入力になっている
- Person Managerに統合された人物情報は、Multi-party ConversationとNon-verbal Behaviourの両方に渡され、それぞれSpeech Synthesis(スピーカー)とMotors & Actuators(モーター)という、ロボットの実際の出力に繋がる
- Experimenter Interfaceは、Multi-party Conversation・Non-verbal Behaviourの両方と接続されており、実験者がシステムの挙動をリアルタイムに監視・介入できるようになっている
知覚系
| モジュール | 内容 |
|---|---|
| Self-Localisation | RTABMapとHLOC(Hierarchical-Localisation)を組み合わせ、90%のクエリで位置誤差1cm未満・回転誤差0.2度未満という精度で自己位置推定を行う |
| Human Localisation | 視覚トラッカーFairMOTと、音源方向推定(GCC-PHAT)を組み合わせて人物を追跡する。姿勢推定にOpenPose、グループ検出にGCFFアルゴリズムを使う |
| Speech Processing | 音声強調(Mixture of Deep Experts、Sep-TFAnet)、VAD・音源方向・話者埋め込み(ECAPA-TDNN)の抽出、NVIDIA RIVAによる音声認識という多段パイプライン |
| Human Behaviour Analysis | 視線先の検出、視線分析によるエンゲージメント(社会的受容)の自動検出、表情感情認識(FER)、音声感情認識(SER) |
| Person Manager | ROS4HRI標準の実装で、顔・身体・声の特徴を1人の人物に統合する。ROS4HRIの仕組みで扱ったMr. Potato algorithmがここで使われている |
補足: Person Managerによる特徴統合の具体例
- 論文のFig. 3は、Person Managerが実際にどうMr. Potato algorithmを使って、顔・身体・声をグループ・人物に統合するかを、具体的な数値例で示している
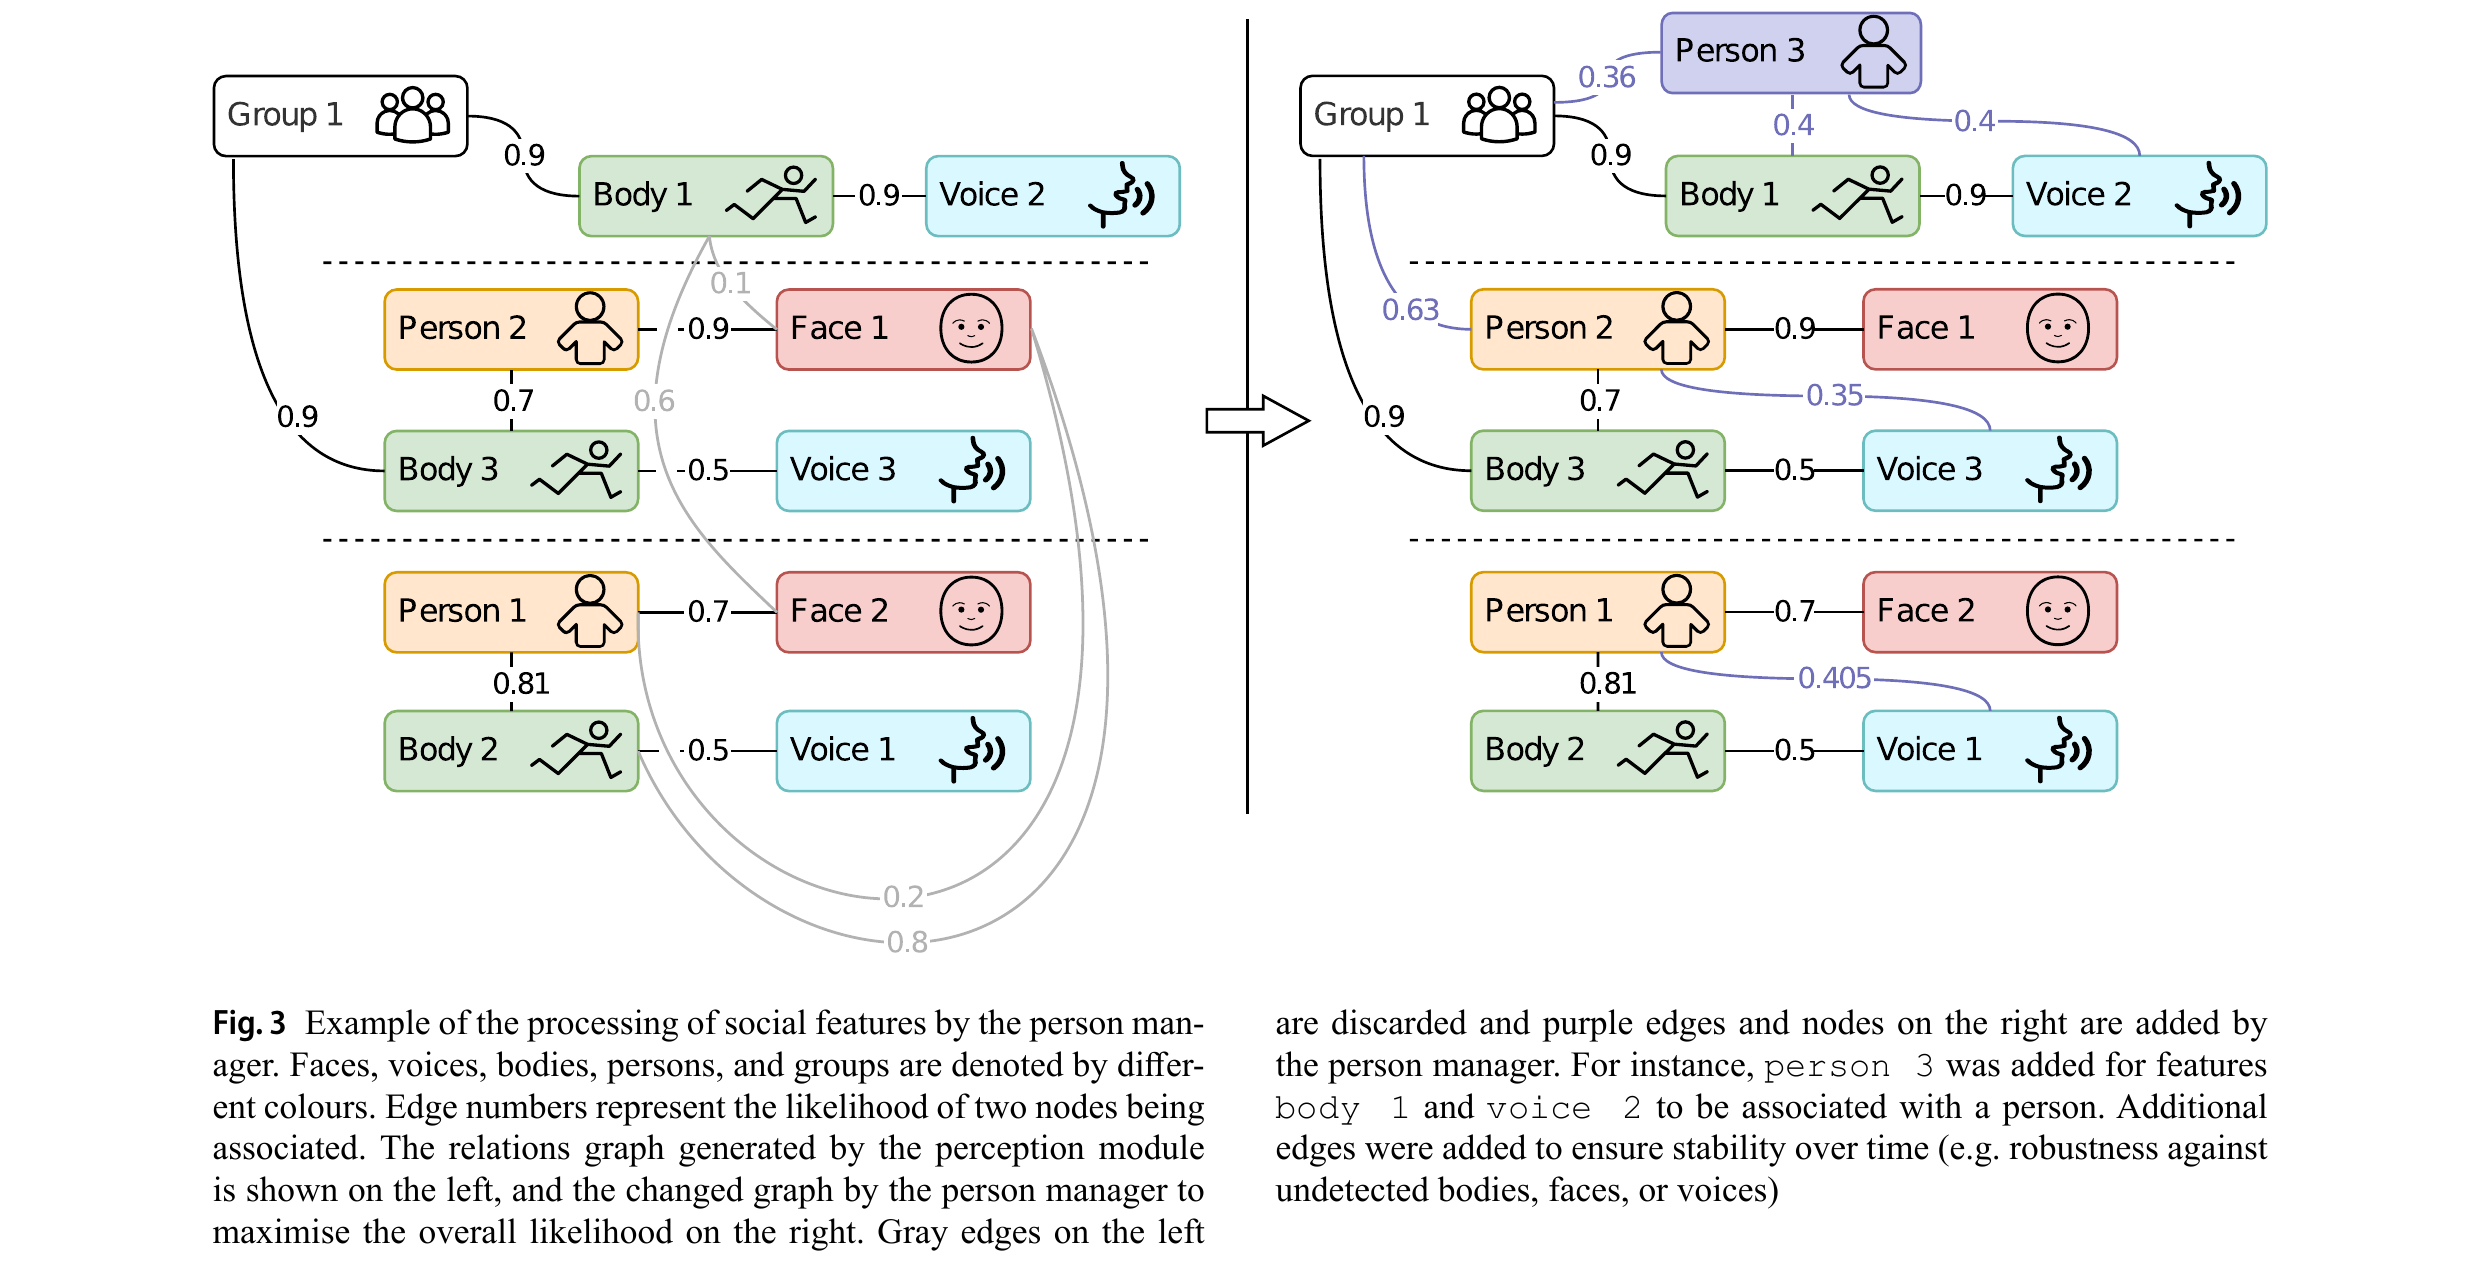
- 左側が、知覚モジュール(顔検出・骨格追跡・音源定位など)が個別に出力した、ノード(Body・Voice・Face・Person・Group)間の関連尤度グラフ。例えば「Body 1」と「Voice 2」の間には尤度0.9のエッジがあり、強く関連していそうだと分かる
- 右側が、Person Managerがこのグラフ全体の尤度を最大化するように調整した後の結果。左側で灰色になっていた弱い関連(例えば「Face 1」周りの0.1・0.6・0.2・0.8といったエッジ)は切り捨てられ、代わりに新しい
Person 3が追加されて、Body 1・Voice 2と紫色のエッジで結び直されている - キャプションの注記にあるように、
Body 1とVoice 2という2つの特徴が、どの既存のPersonにも十分な尤度で結びつかなかったため、Person Managerが新しい匿名の人物Person 3を生成して割り当てている。これは、ROS4HRIの仕組みで触れたMr. Potato algorithmの要件「特徴に紐づく人物が見つからない場合は匿名の人物に紐付ける」が、実際にどう動くかを示す具体例になっている
行動系
| モジュール | 内容 |
|---|---|
| Multi-party Conversation Manager | LLMを組み込んだ対話システムで、複数人が同時に参加する会話の目的追跡や、「誰に話しかけられているか」の認識を行う |
| Non-verbal Behaviour Generation | Petri-Net Plannerをベースにした行動マネージャーに、ジェスチャー・視線のコントローラー、人の存在を考慮した経路計画(MPCベースのSocial Navigation Controller)を組み合わせる |
| Experimenter Interface | タブレットから実験者がシステムを監視・操作するためのインターフェース |
補足: Petri Netの基礎
- Behaviour Manager(行動マネージャー)が基盤にしているPetri-Net Planner(PNP、Dondrup et al. 2019)を理解するため、Petri net自体の基礎を、Bonet & Haslum (2011) “Petri Nets (for Planners)"(ICAPS 2011チュートリアル)を読んで確認した
- Petri netは、プレース(場所)・トランジション(遷移)・有向アーク(矢印)からなる離散イベントシステムのモデル化手法。C.A. Petriが1960年代に考案した
- 各プレースは0個以上の「トークン」を持つことができ、トークンの配置全体を「マーキング(marking、ロボットの行動文脈でいえば「今の状態」)」と呼ぶ
- あるトランジションは、入力アークで繋がる全てのプレースにトークンがあるとき「発火可能(enabled)」になる。発火すると、入力側のプレースからトークンを消費し、出力側のプレースにトークンを生成する
- 複数のトランジションが同時に発火可能な場合、どれが発火するかは非決定的(non-deterministic)に決まる。これが、Petri netが複数のタスクの並行実行や、状態に応じた分岐を自然に表現できる理由になっている
- 特に「safe(1-bounded)」なPetri net(各プレースのトークンが常に0か1)は、プレースを命題(fluent)とみなせるため、STRIPS/PDDL形式のプランニング問題(各atomをプレース、各grounded actionをトランジションとして、前提条件を入力アーク・効果を出力アークに対応させる)に直接変換できる
- SPRING論文のPNPは、この枠組みを使って、ロボットの行動(発話・ジェスチャー・視線・ナビゲーションなど)をPetri-Netのプランとして表現し、複数のPetri-Netマシンを並行実行しながら、ROSのトピック・アクションで実際の制御に繋げている
補足: Social Navigation Controller(人の存在を考慮した経路計画)
- 「人の存在を考慮した経路計画」の具体的な仕組みが、論文のFig. 5に示されている
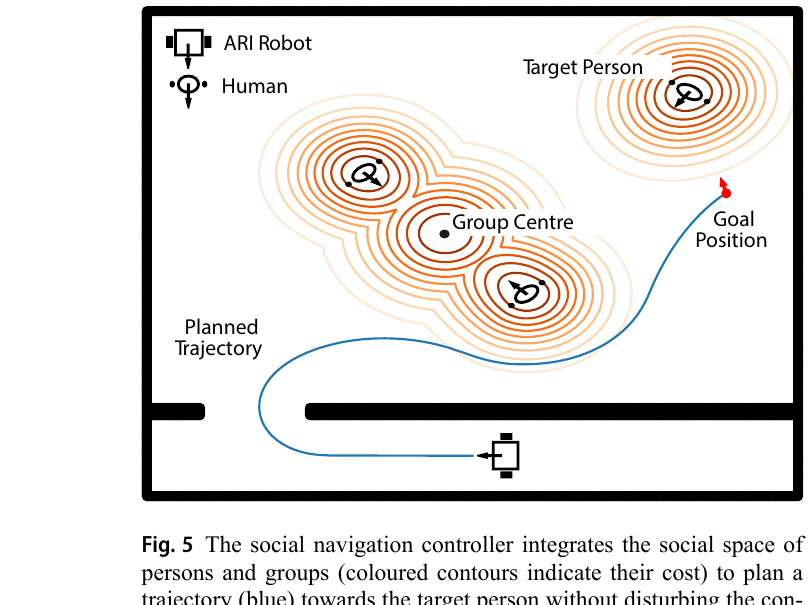
- 人物・会話グループの位置を中心に、2Dガウス関数的な「社会的空間」のコスト分布(等高線で図示)を定義する。コストは、向き・移動方向・立っているか座っているかといった状態に応じて変化する
- 経路計画は、この社会的空間のコストと、障害物の占有マップのコストを組み合わせた損失関数$J$を最小化する形で、モーター出力の制御軌道を最適化する
- 図の例では、ロボットが右上のTarget Personに向かう際に、左側の2つの会話グループ(コンター表示)を避けるように、青い経路が迂回して描かれている。グループの真ん中(Group Centre)を突っ切らないよう、コストの低い領域を縫うように経路が計画されている
実験の概要
- フランス・パリのBroca老年医学デイケア病院で、2つの波に分けて実験を実施した
| 波 | 期間 | 参加者 |
|---|---|---|
| Wave 1 | 2023年5月〜7月 | 20名(患者15名、付添人5名) |
| Wave 2 | 2023年9月〜2024年1月 | 43名(患者33名、付添人10名) |
- 合計63名が参加し、1回のインタラクションは5〜10分程度
- ロボット搭載のカメラ・マイクと、外部カメラで記録を取り、インタビューの書き起こしは合計1,142分(418ページ)に及ぶ
評価結果
AES・SUSという2つの指標
- 受容性の評価には、Acceptability E-Scale(AES、6項目、6〜30点、消費者に受け入れられる目安は25/30)と、System Usability Scale(SUS、10項目、0〜100点、目安は72/100)という、2つの標準化された尺度を使っている
- 内部一貫性(信頼性)は、AESでCronbachのα=0.87、SUSでα=0.86と報告されている
スコアの結果
| 波 | 対象 | AESスコア | SUSスコア |
|---|---|---|---|
| Wave 1 | 患者 | 14.7(±5.73) | 45.5(±20.21) |
| Wave 1 | 付添人 | 18.0(±4.64) | 55.0(±28.28) |
| Wave 2 | 患者 | 20.7(±6.25) | 56.8(±12.63) |
| Wave 2 | 付添人 | 21.0(±3.30) | 57.5(±10.40) |
- AESスコアは、Wave 1(平均15.5、SD5.88)からWave 2(平均20.8、SD5.20)にかけて、統計的に有意に上昇した(F(1,52)=10.42、p<.001、η²=.17)
- この改善は、主に音声認識のファインチューニングと、対話管理へのLLM統合によるものとされている
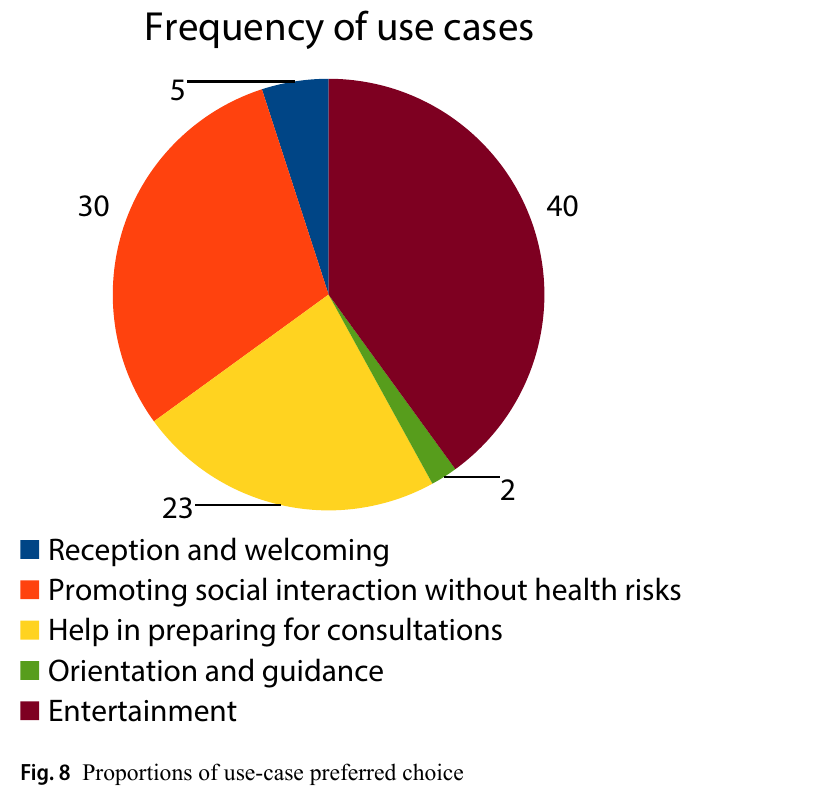
- 好まれる用途を尋ねたところ(Fig. 8)、エンターテインメント(40%)、健康リスクなしでの社会的交流の促進(30%)、受診準備の補助(23%)、受付・案内(5%)、道案内(2%)という割合だった
倫理的な懸念と限界
- 半構造化インタビューからは、以下のような懸念が挙がった
- データのプライバシー・透明性: データの保存方針が不明確なことへの不快感
- 外見: 機械的な見た目よりも、より温かみのあるデザインを求める声
- 医療現場でのミスへのリスク: 人間による監督があることで一定程度は緩和されている
- 感情的な依存のリスク: 特に脆弱な立場の利用者において懸念される
- 雇用代替への不安
- 研究自体の限界としては、以下が挙げられている
- インタラクションを拒否する人は対象から除外されたため、「拒否の認識」自体は評価できていない
- 実験にはNVIDIA RTX A6000(48GBメモリ)クラスの外部GPUが必要で、実運用上の制約になる
- マルチパーティ対話や、人を考慮した経路計画の能力自体は、病院内で正式には評価されていない
- 医療従事者側の受け止め方は評価対象に含まれていない
- 実験室が20m²未満と小さかったため、自己位置推定・ナビゲーション自体は「自明」な難易度だった
まとめ
- SPRINGプロジェクトは、PAL Robotics ARIをベースに、ROS4HRI標準のPerson Manager(Mr. Potato algorithm)を含む8モジュール・52 ROSノードからなるシステムを構築し、フランスの老年医学デイケア病院で63名の患者・付添人を対象に実証実験を行った
- AES・SUSという標準化された受容性・ユーザビリティ指標で評価した結果、Wave 1からWave 2にかけてスコアが統計的に有意に改善しており、音声認識の精度向上とLLMによる対話管理の強化が主な要因とされている
- 利用者はエンターテインメント・社会的交流の促進としての利用を好んだ一方、データのプライバシー・外見の温かみ・医療現場でのミスのリスク・感情的依存・雇用代替への不安といった、倫理的な懸念も半構造化インタビューから得られている
- 著者らは、本研究を「60人以上の実際の患者・付添人を対象に、これほど高度なインタラクションアーキテクチャを検証した初めての事例」と位置づけている
参考文献
- Alameda-Pineda, X., Addlesee, A., Hernández García, D., et al. (2024). “Socially Pertinent Robots in Gerontological Healthcare” (arXiv:2404.07560)。International Journal of Social Robotics掲載版のPDFはこちら
- Angus Addlesee氏によるLinkedIn投稿 - 本論文がInternational Journal of Social Roboticsに掲載された旨の告知
- Bonet, B., & Haslum, P. (2011). “Petri Nets (for Planners)” (ICAPS 2011 Tutorial) (PDF)
- ROS4HRIの仕組み